Finger 磁触觉传感器介绍
简体中文 | English
0. 文档信息
- 文档版本
- v1.0
- 适用产品
- Finger 磁触觉传感器 V1
1. 产品概述
Finger 磁触觉传感器 V1 是面向机器人手指、夹爪及柔性接触面的三维磁触觉传感器。传感器通过三维霍尔磁场采集感知弹性触觉层受力产生的磁场变化,并可用于估算法向力和两个方向的切向力。
产品采用 3.3 V 低压供电和 I2C 通信,适用于空间受限、需要接触检测与三维受力反馈的机器人末端。其有效触觉面积为 171 mm²,法向量程为 0~25 N,切向量程为每轴 −10~+10 N。
1.1 主要功能
传感器对机器人与物体接触及操控过程中的多维触觉信号进行采样和读取,结合磁触觉传感硬件与多维触觉算法,获取接触状态、受力方向、受力大小及变化趋势等信息,并可用于分析物体表面局部特征。基于这些信息,机器人可开展接触判断、抓取力调节、滑移趋势识别和柔顺操控,为不同物体、任务和工作环境下的精细操作与交互提供感知依据。
1.2 主要特点
- 三维霍尔磁场采集,可获取 Bx、By、Bz 三轴磁场信息。
- 支持法向力 Fz 和切向力 Fx、Fy 的三维触觉测量。
- 有效触觉面积 171 mm²,适合机器人手指与夹爪集成。
- 60~120 Hz 输出帧率,满足抓取、接触判断和低速操作反馈。
- 3.0~3.6 V 供电,现有规格给出的工作电流为 40 mA。
- 安全过载 200%,设计使用寿命 300 万次。
1.3 典型应用
| 应用 | 可实现功能 |
|---|---|
| 机器人灵巧手/夹爪 | 接触检测、抓取力控制、滑移趋势判断、物体交互 |
| 自动化装配 | 插接接触判断、压装受力监测、柔顺操作 |
| 服务机器人 | 安全触碰、人机交互、柔性抓取 |
| 科研与教学 | 三维触觉算法、力估计、机器人感知实验 |
2. 产品组成与工作原理
2.1 产品外观
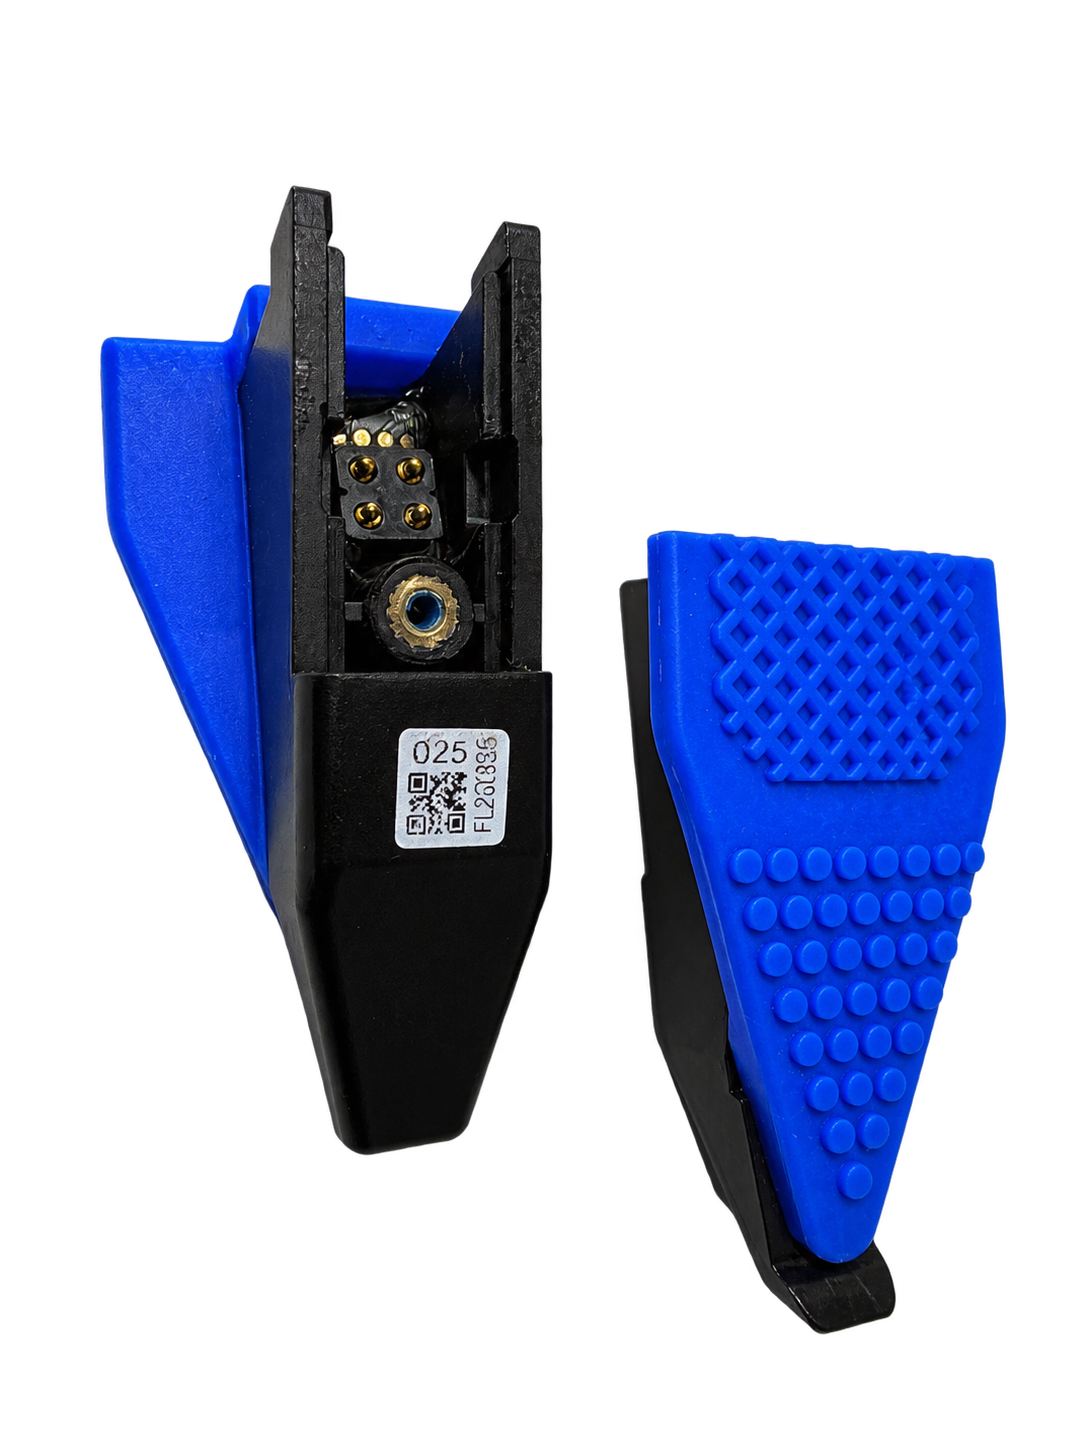
Finger 磁触觉传感器模组由与接触感知相关的机械、磁性、传感和信号处理部分构成。各部分协同完成外部载荷到磁场信号的转换;最终可获得的数据形式及处理位置,应以本型号正式固件协议和配套算法说明为准。
| 组成部分 | 主要作用 |
|---|---|
| 触觉表面 | 接收外部接触载荷,并将载荷传递至内部弹性结构 |
| 弹性结构 | 在接触载荷作用下产生形变,并影响磁性单元与霍尔感知单元之间的相对位置 |
| 磁性单元 | 随弹性结构发生相对运动,使感知位置处的磁场分布随接触状态变化 |
| 三维霍尔感知单元 | 采集三个空间方向的磁场分量,形成 Bx、By、Bz 等底层磁场信息 |
| 信号处理与通信电路 | 按照硬件和固件设计完成传感信号采集、处理及对外传输 |
| 安装结构 | 固定模组并提供受力传递路径 |
外观图片用于识别产品及触觉表面,不代表内部结构尺寸或装配公差。安装孔位、有效触觉区域、连接器位置、出线方向和机械基准应以 Finger V1 正式二维图纸为准。
2.2 工作原理
- 载荷传递与弹性形变:外部物体接触触觉表面后,载荷经表面结构传至内部弹性层。弹性层产生与载荷位置、方向及大小相关的形变;载荷卸除后,结构逐渐恢复。
- 形变转化为磁场变化:弹性结构带动磁性单元相对三维霍尔感知单元移动或改变姿态,使霍尔器件所在位置的磁场分量发生变化。不同方向的形变会形成不同的 Bx、By、Bz 组合响应。
- 磁场采集与数据输出:霍尔感知单元测得三轴磁场信息,信号处理和通信电路按固件定义对数据进行采集、处理和传输。
- 标定映射与触觉信息:在具备有效标定参数和算法的条件下,可将磁场响应或由其推得的形变特征映射为接触状态及三轴力估计。
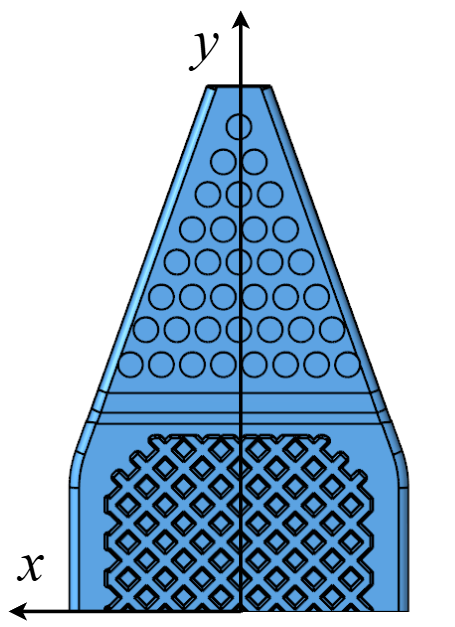
2.3 坐标系约定
| 轴向 | 建议定义 | 正方向 |
|---|---|---|
| X | 触觉表面第一切向轴 | 见 Finger 坐标方向约定 |
| Y | 触觉表面第二切向轴 | 见 Finger 坐标方向约定 |
| Z | 垂直触觉表面的法向轴 | 按右手螺旋法则,受压为正 |
3. 技术规格
3.1 核心性能参数
| 规格项目 | 规格值 | 备注 |
|---|---|---|
| 传感器类型 | 三维霍尔磁场采集 | |
| 测量输出 | Bx、By、Bz | |
| 法向测量范围 | Fz:0~25 N | 单轴量程 |
| 切向测量范围 | Fx、Fy:各 −10~+10 N | 单轴量程 |
| 安全过载 | 200% | |
| 有效触觉面积 | 171 mm² | |
| 输出帧率 | 60 Hz | |
| 最小可辨力 | 0.05 N | |
| 重复性 | ≤2%FS | |
| 使用寿命 | 300 万次 |
3.2 电气参数
| 项目 | 最小值 | 典型值 | 最大值 | 说明 |
|---|---|---|---|---|
| 供电电压 | 3.0 V | 3.3 V | 3.6 V | 不得接入超过 5 V |
| 工作电流 | — | 40 mA | — | |
| 接口协议 | — | I2C | — | |
| I/O 逻辑电平 | — | 3.3 V 域 | — |
3.3 环境参数
当前资料记录的工作温度为 0~50 ℃。若应用现场存在温度快速变化,应观察零点漂移、输出稳定时间及力估计变化,而不能只检查设备是否仍能通信。
存储温度、湿度、凝露、粉尘、液体接触、振动及防护等级尚未得到完整确认。未取得正式等级前,不应将产品描述为防水、防尘或可在冷凝环境使用;如需清洁或进入特殊环境,应先与产品方确认材料兼容性和防护方式。
产品选型或验收时,建议记录温度、湿度、安装姿态、预载荷和磁性干扰源。磁场类传感器周围的电机、磁铁及大电流导体可能影响底层磁场读数,需通过实际布置试验确认是否需要隔离、屏蔽或基线补偿。
| 项目 | 规格值 | 说明 |
|---|---|---|
| 工作温度 | 0~50 ℃ | 避免快速温变 |
| 存储温度 | 10~35 ℃ | 完成高低温存储验证后发布 |
| 工作湿度 | 10%RH~80%RH | 产品未声明防水能力 |
| 防护等级 | 未定义 | 不得在液体、粉尘或腐蚀性环境直接使用 |
4. 机械安装
4.1 安装前检查
- 检查触觉表面是否破损、翘曲、污染或发生永久变形。
- 检查连接线、焊点和连接器是否松动或损伤。
- 确认安装结构不会夹压电路、线缆或触觉有效区域。
- 核对电源电压和主控 I/O 电平,禁止带电插拔。
4.2 安装原则
推荐安装顺序
先确认安装基准和有效触觉区域,再在断电状态下固定模组;随后整理线缆并检查其活动范围,确认触觉表面没有被外壳、胶层或紧固件压住后再上电。首次装配应拍照并记录安装方向、固定方式、紧固件及线缆走向,便于复现标定和故障分析。
受力路径与预载
安装结构应让外部接触载荷经触觉表面传递到传感结构,不应让壳体边缘、螺钉头或胶层形成旁路支撑。避免不均匀压紧、弯曲、扭转和装配预载。
操作限制
在有效触觉区外施力、使用尖锐工具点压、从边缘撬动或反复剥离粘接层都可能造成局部损伤。
安装后检查
- 安装基准面应平整,固定后传感器本体不得受预紧扭曲。
- 触觉表面及其周边应预留形变空间,不得被外壳或紧固件限制。
- 外力应优先作用于有效触觉区域,避免尖锐物体点刺、刮擦和边缘撬动。
- 线缆应设置应力释放,机器人运动过程中不得反复拉扯连接端。
- 安装完成后应执行零点检查;若空载输出明显偏移,应重新安装或标定。
4.3 机械图纸状态
外形尺寸、安装孔位置、定位基准、紧固件规格、推荐力矩、连接器方向和线缆弯曲空间均应由受控的 Finger V1 机械图纸给出。有效触觉面积 171 mm² 是现有规格记录值,正式图纸还需标出其边界及相对安装基准的位置。
产品手册、二维图、三维模型和装配作业指导书应使用一致的硬件版本号。涉及触觉层、支撑件或安装界面的变更后,应重新进行零点、方向和量程检查。
| 图纸项目 | 正式版要求 |
|---|---|
| 外形尺寸 | 长、宽、高及最大包络尺寸 |
| 安装接口 | 孔位、螺纹/通孔规格、定位基准和紧固力矩 |
| 有效区域 | 171 mm² 区域的几何边界与中心位置 |
| 连接器 | 型号、针脚 1 方向、插拔空间和线缆弯曲半径 |
| 公差 | 定位孔公差、未注尺寸公差和装配间隙 |
5. 电气连接
5.1 供电要求
- 使用稳定的 3.3 V 直流电源,正常供电范围为 3.0~3.6 V。
- 建议电源具备过流和反接保护;上电前检查电压与极性。
- 传感器地与主控制器地必须可靠共地。
- 避免电机、继电器和大电流开关回路与传感器共用高阻抗供电路径。
- 40 mA 为现有规格值,电源设计应在最大电流确认后预留余量。
5.2 引脚定义
| 针脚 | 信号 | 方向 | 说明 |
|---|---|---|---|
| 待确认 | VDD | 输入 | 3.3 V 供电,允许范围 3.0~3.6 V |
| 待确认 | GND | — | 电源地和信号参考地 |
| 待确认 | SCL | 输入 | I2C 时钟,开漏方式 |
| 待确认 | SDA | 双向 | I2C 数据,开漏方式 |
禁止事项
在正式引脚图发布前,不得仅凭线色或其他型号手册接线;错误接入电源或 5 V 信号可能造成永久损坏。
5.3 推荐接线原则
- SDA、SCL 上拉至与传感器 I/O 兼容的 3.3 V 电源。
- 上拉阻值应结合总线电容和速率确定;正式推荐值需由硬件验证。
- 长线或强干扰环境下应降低通信速率,并使用地线配对、屏蔽或滤波措施。
- 同一总线上连接多个设备时,必须保证地址不冲突。
6. I2C 通信
6.1 接口参数
| 项目 | 当前定义 |
|---|---|
| 物理接口 | I2C,两线开漏总线,依赖外部上拉 |
| 供电域 | 3.3 V |
| 从机地址 | 7 位地址;左手 0x5E,右手 0x5F |
| 最高总线速率 | 1 Mbps |
| 输出帧率 | 60 Hz |
| 字节序 | 小端(little-endian) |
| 帧校验 | CRC32 / IEEE 802.3,小端 |
| 单次读事务长度 | 从机固定发送 272 字节;有效帧长度以帧头 length 计算,尾部字节必须忽略 |
| 单次写事务上限 | 280 字节(从机接收缓冲上限) |
6.2 通信事务
传感器采用“先写请求、再读响应”的事务结构。主机向从机地址写入一帧完整请求;从机在内部任务中解析请求并生成响应;主机随后读取响应。响应并非在写事务结束时立即生成,因此主机写完请求后若马上读取,可能读到上一条响应。
- 主机写入完整请求帧(主协议
0x0011、子协议0x0000,PDU 可为空)。 - 等待至少 1~2 ms,给从机留出组帧时间。
- 主机读取响应;从机每次读事务固定发送 272 字节,主机可提前 NACK/STOP。
- 按帧头
length计算有效帧长度,其后字节不属于协议内容。
从机的发送缓冲在发送完成后不会自动清除,同一帧响应可被重复读取。主机应通过响应包序号判断是否读到了新数据,不能假定每次读取都对应一次新采样。
6.3 帧格式
请求帧与响应帧使用相同的帧结构,所有多字节整数字段均为小端。
| 偏移 | 字段 | 长度 | 说明 |
|---|---|---|---|
| 0 | magic | 1 | 固定 0xA5 |
| 1 | SrcID | 1 | 请求固定为 0x00(主机) |
| 2 | DstID | 1 | 请求为从机地址:0x5E 或 0x5F |
| 3 | length | 2 | PDU 长度,小端,不含填充与 CRC |
| 5 | protocolID | 2 | 主协议号,小端;传感器数据为 0x0011 |
| 7 | SubProtocolID | 2 | 子协议号,小端;传感器数据为 0x0000 |
| 9 | PDU | N | 业务数据;传感器数据请求可为空 |
| 9+N | padding | 0~7 | 填充 0x00,使整帧按 8 字节对齐 |
| 末尾 4 字节 | CRC32 | 4 | IEEE CRC-32,小端,覆盖 magic 至最后一个 padding 字节 |
填充与整帧长度
no_pad_len  = 9 + pdu_len + 4
padding_len = (8 - (no_pad_len % 8)) % 8
total_len   = no_pad_len + padding_len
传感器数据请求的 PDU 长度为 0,因此填充 3 字节、有效整帧长度为 16 字节;响应帧 PDU 长度为 147,无需填充,有效整帧长度为 160 字节。
请求帧示例(读取传感器数据)
左手 (0x5E):A5 00 5E 00 00 11 00 00 00 00 00 00 E6 24 F4 FD
右手 (0x5F):A5 00 5F 00 00 11 00 00 00 00 00 00 D8 4F 36 12
6.4 传感器数据响应(0x0011 / 0x0000)
响应 PDU 固定为 147 字节,整帧 160 字节。PDU 前半部分为 49 个 int16 保持寄存器映像,其后依次为包序号、时间戳和预留区。
| PDU 偏移 | 长度 | 类型 | 内容 |
|---|---|---|---|
| 0~89 | 90 | 45 × int16 | 15 路霍尔数据,每路 3 轴:Bx、By、Bz |
| 90~95 | 6 | 3 × int16 | 预留,当前固定为 0 |
| 96~97 | 2 | int16 | 温度值(固件换算后的整数) |
| 98~101 | 4 | uint32 | 响应包序号,小端 |
| 102~105 | 4 | uint32 | 传感器快照时间,小端,单位 ms |
| 106~146 | 41 | uint8[41] | 预留,当前全部为 0x00 |
解析方法
value[i]      = int16_le(PDU[2*i], PDU[2*i+1])
Bx(n)         = value[3*n + 0]        // n = 0..14
By(n)         = value[3*n + 1]
Bz(n)         = value[3*n + 2]
temperature   = value[48]
packet_seq    = uint32_le(PDU[98..101])
timestamp_ms  = uint32_le(PDU[102..105])
第 n 路数据对应触觉表面上的第 n 个霍尔感知点。各点的物理位置、坐标方向与安装对应关系由结构图给出;固件在输出前已按各点安装姿态完成坐标变换。
- 包序号在设备复位后从 0 开始,每处理一次有效的
0x0011/0x0000请求加 1;达到0xFFFFFFFF后回到 0。 - 主机只重复读取同一响应、未重新发送请求时,包序号不变,可据此识别重复帧。
- 时间戳取自传感器快照生成时刻(毫秒计数),不是请求到达时刻或发送时刻。
- 时间戳约 49.7 天回绕一次,主机计算时间差时应使用无符号减法。
6.5 上电与读取流程
| 步骤 | 主机操作 | 判定 |
|---|---|---|
| 1 | 保持 SDA/SCL 为开漏释放状态,接通 3.3 V | 电压稳定且无异常电流 |
| 2 | 等待传感器初始化;固件初始化 I2C 与霍尔器件约需 400 ms | 设备可应答 0x5E / 0x5F |
| 3 | 写入 0x0011/0x0000 请求帧(16 字节) | 从机应答地址 |
| 4 | 等待至少 1~2 ms 后读取响应 | 收到 magic 为 0xA5 的帧 |
| 5 | 校验 SrcID、DstID、protocolID、SubProtocolID 与 CRC32 | 字段匹配且 CRC 正确 |
| 6 | 按 length 计算有效帧长度,忽略尾部字节 | 有效长度为 160 字节 |
| 7 | 比较包序号,确认是新帧 | 包序号较上一帧递增 |
| 8 | 空载采集若干帧,建立或检查零点基线 | 输出稳定在允许零点范围内 |
| 9 | 按应用频率周期读取,每帧重新发起请求 | 不高于固件发布速率 |
上电后固件会自动采集基线,需要连续若干帧稳定后才完成。建议上电后等待不少于 1 s,并在空载状态下确认包序号递增、各轴数值稳定后再开始取数。
6.6 集成注意事项
- 从机每次读事务固定发送 272 字节,有效帧之后的尾部字节可能为 0,也可能残留上一次缓冲内容,必须按
length截断并丢弃。 - 从机不会在发送完成后自动清除响应;重复读取会得到同一帧,包序号不变。
- 当前固件不校验请求帧的
length与 CRC32,但主机仍必须发送格式完整、CRC 正确的请求,以保证后续固件兼容性。 - 主机应完成一条请求的响应读取后再发送下一条请求;连续高速写入可能覆盖尚未处理的请求。
- 主机应对应答失败、CRC 错误、帧长度异常和包序号长时间不变设置超时与重试,不要把旧帧当作最新测量值。
- 上拉阻值、总线电容与速率需按实际线长验证;长线或强干扰环境应降低速率。
7. 数据定义与标定
7.1 原始磁场数据
Bx、By、Bz 表示三维霍尔器件采集的三个磁场分量。正式协议应明确数据位宽、有符号格式、单位、零点偏置、满量程和温度补偿方式。
7.2 力学数据
| 数据 | 范围 | 单位 | 说明 |
|---|---|---|---|
| Fx | −10~+10 | N | X 方向切向力,方向见 Finger 坐标方向约定 |
| Fy | −10~+10 | N | Y 方向切向力,方向见 Finger 坐标方向约定 |
| Fz | 0~25 | N | 法向力,方向见 Finger 坐标方向约定 |
7.3 零点与标定建议
- 零点操作前保证触觉表面完全无载荷,传感器安装状态稳定。
- 零点处理用于估计当前无载基线;标定用于建立传感信号与参考力之间的映射。
- 上电后等待温度和输出稳定,再进行零点采样。
- 零点值建议采用多帧平均,帧数和超差阈值由算法团队定义。
- 更换触觉表面、拆装传感器、发生过载或温度变化较大后,应重新标定。
- 若输出原始 Bx/By/Bz,力值模型必须与具体传感器或标定参数绑定。
7.4 数据质量判定
每帧至少检查通信是否成功、字段长度和校验是否正确、状态码是否正常、数据是否为有效数值、时间戳/帧计数是否连续,以及各轴是否处于量程内。
超量程或帧校验失败时应标记无效,并按应用安全策略停止使用该帧;可在上层进行滤波或短时估计,但必须保留原始状态标志。持续异常时应检查供电、接地、线束、安装预载、磁干扰和触觉层状态,并记录复现条件。
联调日志宜包含时间戳、原始通信帧、解码后的 Bx/By/Bz 或 Fx/Fy/Fz、状态/校验结果、供电电压、温度、安装版本、固件版本及参考载荷。
| 现象 | 可能原因 | 处理建议 |
|---|---|---|
| 空载偏置持续增大 | 安装预压、温漂、结构永久变形 | 释放载荷、重新安装并执行零点;仍异常则停用 |
| 数据跳变或丢帧 | 总线干扰、上拉不合适、供电波动 | 检查波形、接地、线长和电源去耦 |
| 单轴饱和 | 载荷超量程、坐标方向不匹配 | 立即减载,检查作用点和数据格式 |
| 重复性下降 | 触觉表面磨损、松动或污染 | 清洁并检查结构,必要时更换触觉层 |
8. 使用流程
8.1 首次使用
- 核对产品型号、外观、连接器和包装状态。
- 在断电状态下完成机械安装和 I2C 接线。
- 检查 3.3 V 电源极性、SDA/SCL 电平和共地。
- 上电并确认工作电流无异常。
- 执行 I2C 扫描或读取识别寄存器(协议发布后)。
- 空载采集并完成零点/标定。
- 逐步施加载荷,确认方向、量程和数据稳定性。
- 将过载、通信超时和异常数据处理加入主机程序。
8.2 正常工作建议
- 载荷应平稳施加,避免冲击、敲击、针刺和硬物刮擦。
- 长期工作载荷应保留量程裕量,不以安全过载作为工作量程。
- 主机应对通信超时、数据越界、突变和传感器掉线进行诊断。
- 关键抓取任务应结合电机电流、视觉或其他传感器进行安全冗余。
9. 注意事项与维护
9.1 使用注意事项
- 本产品适用于触摸、抓握和挤压,不适用于戳刺、燃烧、敲击等破坏性场景。
- 不要超过额定量程连续工作;发生过载后应卸载并检查零点与重复性。
- 不要在未声明的潮湿、液体、粉尘、腐蚀性或强磁环境中使用。
- 避免人体静电或工具放电直接接触电路和信号端。
- 禁止带电插拔、反接电源或向信号端施加超出逻辑域的电压。
9.2 清洁保养
- 断电后使用柔软、无纤维布清除灰尘和污渍。
- 必要时使用少量兼容材料的中性清洁剂,不得浸泡产品。
- 不得使用强酸、强碱、腐蚀性溶剂或硬质刷具。
- 清洁后完全干燥,再重新上电并执行零点检查。
9.3 定期检查
| 检查项目 | 建议周期 | 判定 |
|---|---|---|
| 触觉表面和结构 | 每次使用前 | 无破损、脱胶、永久变形和异物 |
| 线缆与连接器 | 每周或按使用频率 | 无松动、断裂、磨损和拉扯 |
| 空载零点 | 每次上电或关键任务前 | 处于应用允许范围且稳定 |
| 量程与重复性 | 定期维护时 | 与基准载荷对比无明显漂移 |
10. 故障排查
| 故障现象 | 可能原因 | 建议处理 |
|---|---|---|
| 设备无响应 | 未供电、极性错误、地址错误、SDA/SCL 接反 | 断电检查供电与接线;确认总线波形和协议版本 |
| 总线被拉低 | 接线短路、器件异常、主机配置错误 | 逐个断开设备定位;检查开漏配置和上拉 |
| 输出始终为零 | 寄存器错误、未启动采样、标定参数缺失 | 核对寄存器和状态位;重新初始化 |
| 空载输出过大 | 安装预压、触觉层卡滞、温漂、未执行零点 | 卸载并检查结构;稳定后重新零点 |
| 数据噪声大 | 供电噪声、线缆过长、干扰、滤波不足 | 改善去耦和接地;降低速率;增加合理滤波 |
| 受力方向错误 | 坐标系、符号或字节解析错误 | 用单轴已知载荷验证并统一坐标定义 |
| 受力后不恢复 | 过载或结构永久变形 | 立即停用并联系技术支持 |
11. 存储与运输
- 存储前清洁并保持干燥,使用防静电包装和结构防护。
- 运输中避免跌落、剧烈震动、挤压和触觉表面承载。
- 不得与强磁体、腐蚀性化学品或产生大量粉尘的物品混放。
- 长期存储后首次使用,应检查外观、零点和基础功能。